EtherCAT 运动模式
EtherCAT 从站支持 CiA 301 和 CiA 402 协议,并提供 CSP、PV、PP、HM 模式,用于单轴位置、速度和回原点控制。
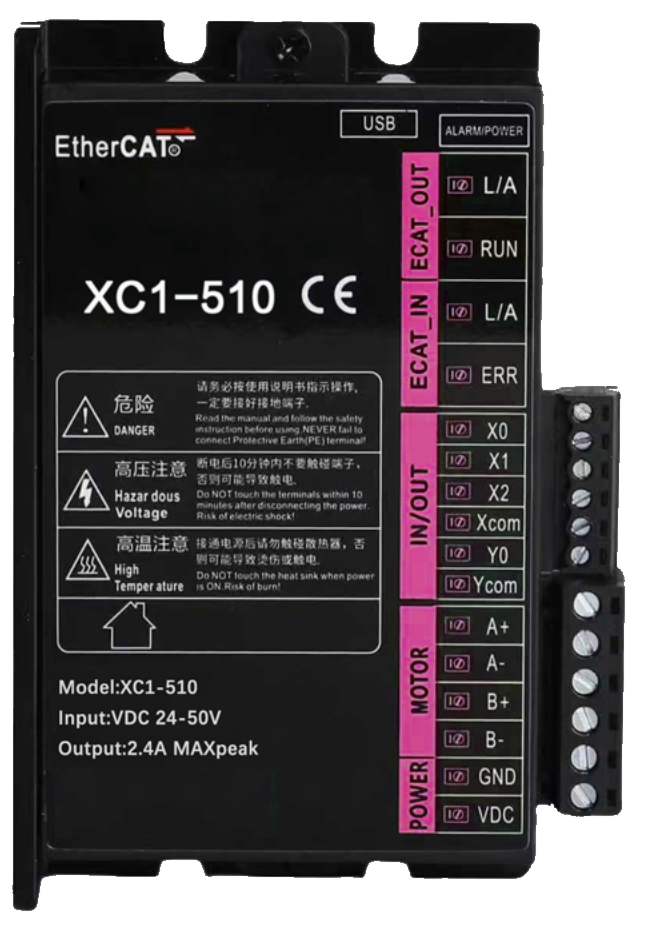
SPXC1-510 EtherCAT 开环步进驱动器采用分体式驱动架构,内置单轴控制器。支持 CSP、PV、PP、HM 运行模式,可通过通讯配置电流和细分设置。
EtherCAT 从站支持 CiA 301 和 CiA 402 协议,并提供 CSP、PV、PP、HM 模式,用于单轴位置、速度和回原点控制。
3 路光电隔离可编程输入可配置为原点、正负限位、急停输入及探针输入等功能。
采用 32 位 RISC-V MCU,可通过 EtherCAT 或串口通讯配置驱动电流、细分和锁机电流。
请根据电机绕组和电流需求匹配驱动器,并核对 EtherCAT 主站配置、信号分配及安装空间。不能仅凭电机机座号判断兼容性。
| 参数 | 规格 |
|---|---|
| 供电电压 | 24–50 VDC |
| 输出电流 | 0.1–2.4 A |
| 电机机座选项 | 20 / 28 / 35 / 42;需核对电机电气参数及安装要求 |
| 可编程输入功能 | 原点、正限位、负限位、急停输入和探针 |
| 输出功能 | 报警、到位、电机使能和自定义输出 |
| 功能 | 规格 |
|---|---|
| 驱动架构 | 分体式单轴开环步进驱动器 |
| 处理器 | 32 位 RISC-V MCU |
| 网络接口 | EtherCAT 从站 |
| 协议支持 | CiA 301 和 CiA 402 |
| 运行模式 | CSP / PV / PP / HM |
| 单轴控制器 | 内置;支持同步位置、速度、位置和回原点模式 |
| 可编程输入 | 3 路光电隔离输入 |
| 驱动参数配置 | 通过 EtherCAT 或串口通讯设置电流、细分和锁机电流 |
输入和输出功能为可配置的信号功能,不代表独立物理通道数量。接线前请确认信号电气额定值及接线方式;急停输入不能替代符合相应安全等级要求的停止系统。
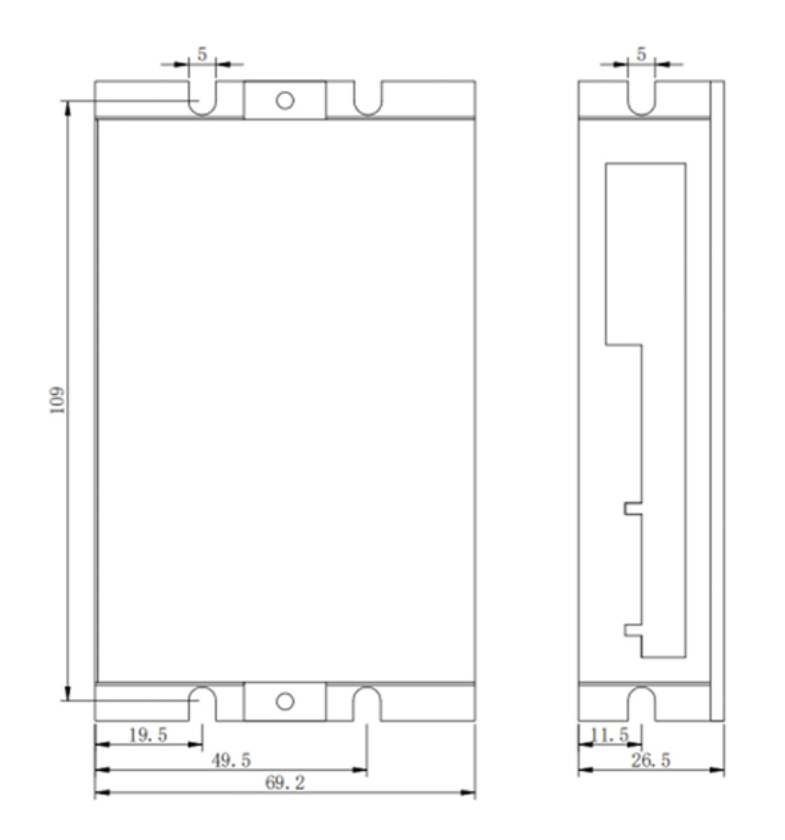
加工安装板前,请确认尺寸单位、安装孔位置及连接器接线空间。
SPXC1-510 采用驱动器与电机分体式结构,提供 EtherCAT 通讯并内置单轴控制器。可根据电机和设备需求选择运行模式并配置驱动参数。
请根据设备运行流程评估运行模式及可编程信号,调试前确认主站配置、电机匹配及所需停止方式。
根据所需位置指令序列及 EtherCAT 主站配置,评估 CSP 或 PP 模式。
根据速度指令序列及电机运行要求,评估 PV 模式。
结合 HM 模式及所选原点、限位输入分配,完成运动轴参考位置建立。
根据需要,将 3 路可编程输入分配为原点、限位、急停或探针功能。
请提供电机参数、EtherCAT 主站、所选运行模式及信号需求,以便我们的工程团队核对单轴驱动配置。
请提供电机型号、供电电压、EtherCAT 主站、运行模式及 I/O 需求,以获取选型支持。